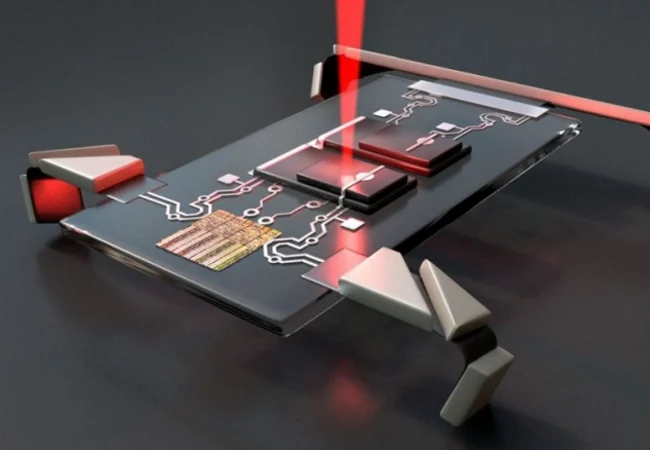
Investigadores de la Universidad de Fudan, en Shanghái, han desarrollado una membrana electroquímica que permite a un pequeño robot obtener energía de determinadas superficies metálicas. El sistema podría facilitar inspecciones prolongadas en maquinaria y conductos industriales, aunque todavía depende del tipo de material sobre el que se desplaza.
Un equipo de investigadores de la Universidad de Fudan, en China, ha desarrollado un sistema que permite a un microrrobot generar electricidad mediante el contacto de sus patas con determinadas superficies. La tecnología utiliza una membrana polimérica ultrafina que desencadena una reacción electroquímica al entrar en contacto con materiales como el aluminio o el zinc, aprovechando también la humedad y el oxígeno del ambiente.
El avance aborda uno de los principales obstáculos de la robótica miniaturizada: el espacio disponible para instalar baterías. En los dispositivos de tamaño muy reducido, los sistemas convencionales de almacenamiento energético pueden representar una parte considerable del peso y limitar el tiempo de funcionamiento.
En los ensayos descritos por los investigadores, el prototipo pudo operar de forma intermitente durante 150 días. La cifra no significa que el robot permaneciera caminando continuamente durante cinco meses, sino que el sistema mantuvo su capacidad de funcionamiento a lo largo de ese periodo experimental.
Los resultados se han publicado en la revista científica National Science Review y plantean posibles aplicaciones en tareas de inspección industrial en las que recargar o sustituir baterías resulta complicado.
Una membrana de apenas 135 micrómetros
El elemento central del sistema es una membrana de polímero basada en poliacrilato de potasio reticulado. Su grosor puede reducirse hasta aproximadamente 135 micrómetros, lo que permite instalarla en las patas de un microrrobot sin añadir un sistema de alimentación voluminoso.
Cuando la membrana entra en contacto con una superficie metálica compatible, se produce una reacción electroquímica. El metal aporta electrones, mientras que el oxígeno y la humedad presentes en el aire participan en el proceso que permite generar electricidad.
La producción energética se activa con el contacto y se interrumpe cuando la pata se separa de la superficie. De esta manera, el movimiento del robot proporciona oportunidades sucesivas para generar energía sin depender exclusivamente de una batería convencional.
Según el estudio, el dispositivo alcanzó una densidad de potencia de hasta 133 milivatios por centímetro cuadrado sobre zinc y de 103 milivatios por centímetro cuadrado sobre aluminio. Los investigadores destacan que estos valores superan ampliamente los de las microbaterías típicas utilizadas como referencia en su investigación.
Pruebas durante cinco meses y más de 10.000 pasos
Para evaluar el sistema, el equipo construyó un pequeño robot experimental con componentes impresos en 3D. El dispositivo medía aproximadamente 6,7 por 5,7 centímetros y se utilizó para comprobar si la membrana podía alimentar el movimiento y otros elementos electrónicos.
Durante las pruebas, el robot acumuló más de 10.000 pasos y mantuvo su funcionamiento de forma intermitente durante 150 días. El sistema también proporcionó energía a un diodo LED y a un transmisor Bluetooth, demostrando que podía alimentar componentes adicionales, además del mecanismo de desplazamiento.
La membrana mostró asimismo resistencia en ensayos a temperaturas comprendidas entre -20 y 80 grados centígrados. Este resultado amplía el interés potencial de la tecnología para entornos industriales con condiciones térmicas variables, aunque será necesario comprobar su rendimiento y durabilidad en instalaciones reales.
El estudio también apunta a una función adicional: la membrana puede responder de manera diferente según el material y la rugosidad de la superficie. Esa variación de las señales eléctricas podría ayudar al microrrobot a reconocer el terreno sobre el que se mueve.
El metal se consume y no sirve para cualquier superficie
Pese a sus posibilidades, la tecnología presenta limitaciones relevantes. El sistema no genera energía de la misma manera sobre cualquier material: necesita superficies electroquímicamente compatibles, como determinados metales y el silicio utilizado en las pruebas.
Por ello, no puede desplazarse con la misma capacidad de generación energética sobre tierra, plástico, vidrio o tejidos orgánicos. Para atravesar zonas sin materiales adecuados, el dispositivo necesita recurrir a energía almacenada en un pequeño supercondensador.
Además, el metal no actúa como una fuente inagotable. La reacción electroquímica consume parte del material que proporciona los electrones. En los ensayos descritos se emplearon aproximadamente dos gramos de aluminio durante el periodo de funcionamiento analizado.
La membrana también puede degradarse por la exposición prolongada al dióxido de carbono del aire, lo que obliga a mantener o reponer sus componentes químicos para conservar sus propiedades. Estas condiciones deberán resolverse o gestionarse antes de plantear un uso industrial prolongado sin intervención humana.
Una posible aplicación en inspección industrial
La tecnología podría resultar especialmente útil para robots pequeños destinados a revisar conductos, superficies metálicas y determinados equipos industriales. En estos entornos, la autonomía puede convertirse en una limitación importante cuando los dispositivos tienen poco espacio para almacenar energía o acceder a ellos para recargarlos es difícil.
Un sistema que obtiene parte de la energía de la superficie que recorre podría reducir la dependencia de baterías convencionales y facilitar misiones de inspección más prolongadas. También podría combinar la generación eléctrica con funciones de detección del material, aportando información sobre el entorno durante el desplazamiento.
Sin embargo, el desarrollo todavía se encuentra en una fase experimental. Su aplicación dependerá de la capacidad para mantener el rendimiento en condiciones reales, controlar el desgaste de las superficies y de la membrana, y superar las limitaciones de movilidad cuando el robot abandona los materiales compatibles.
La investigación de Fudan representa un avance en la búsqueda de fuentes de energía integradas en la propia estructura de los microrrobots. Más que eliminar por completo la necesidad de almacenar energía, la propuesta abre una vía para que determinados dispositivos aprovechen los materiales de su entorno y amplíen su autonomía en aplicaciones industriales específicas.